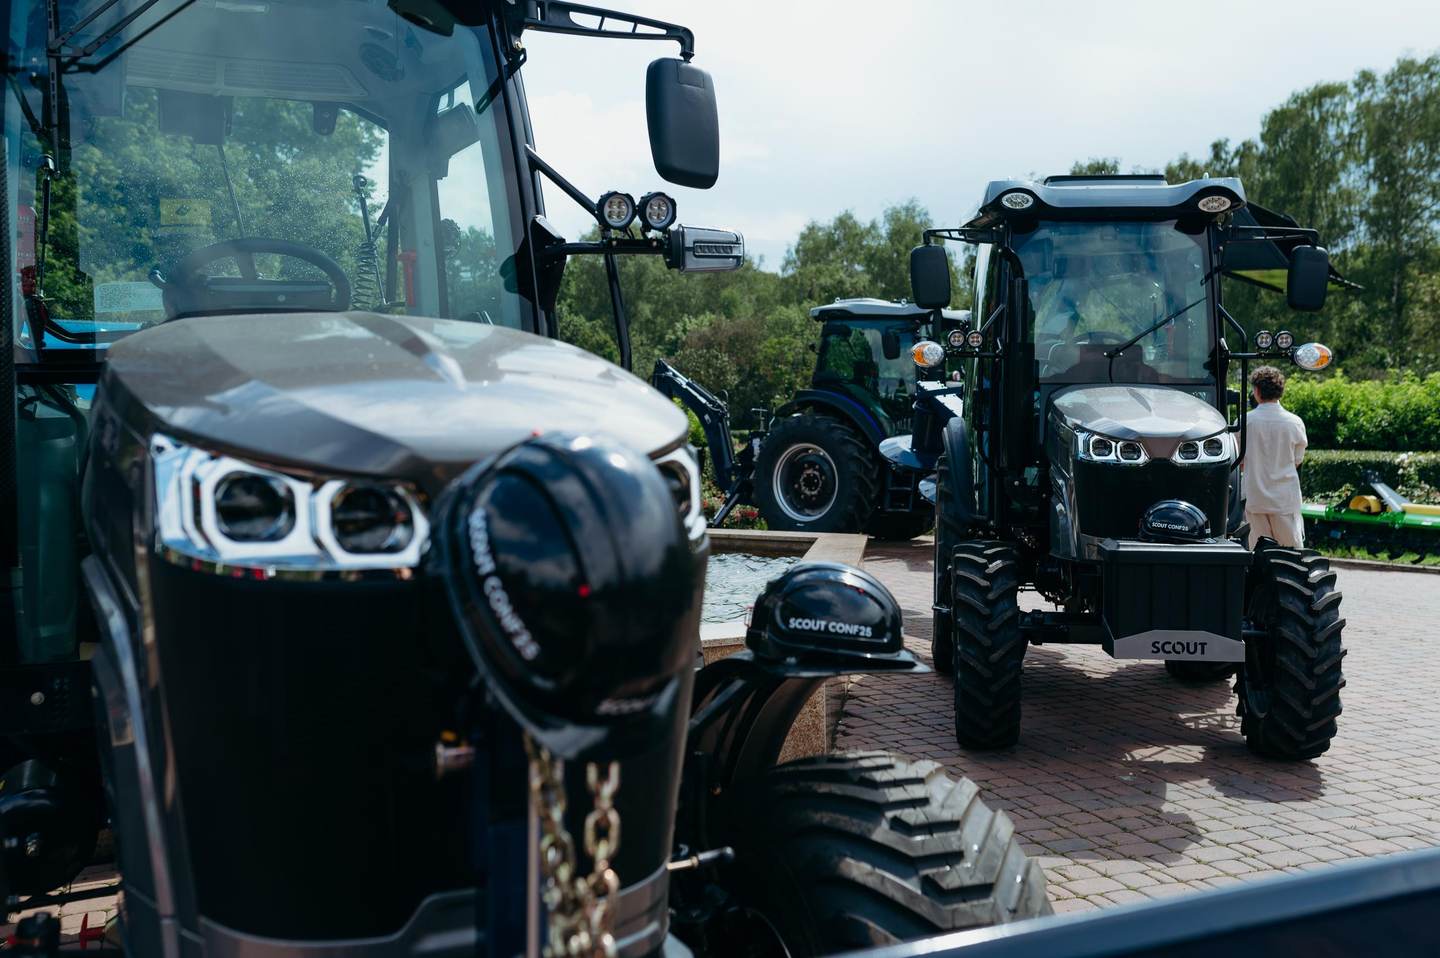
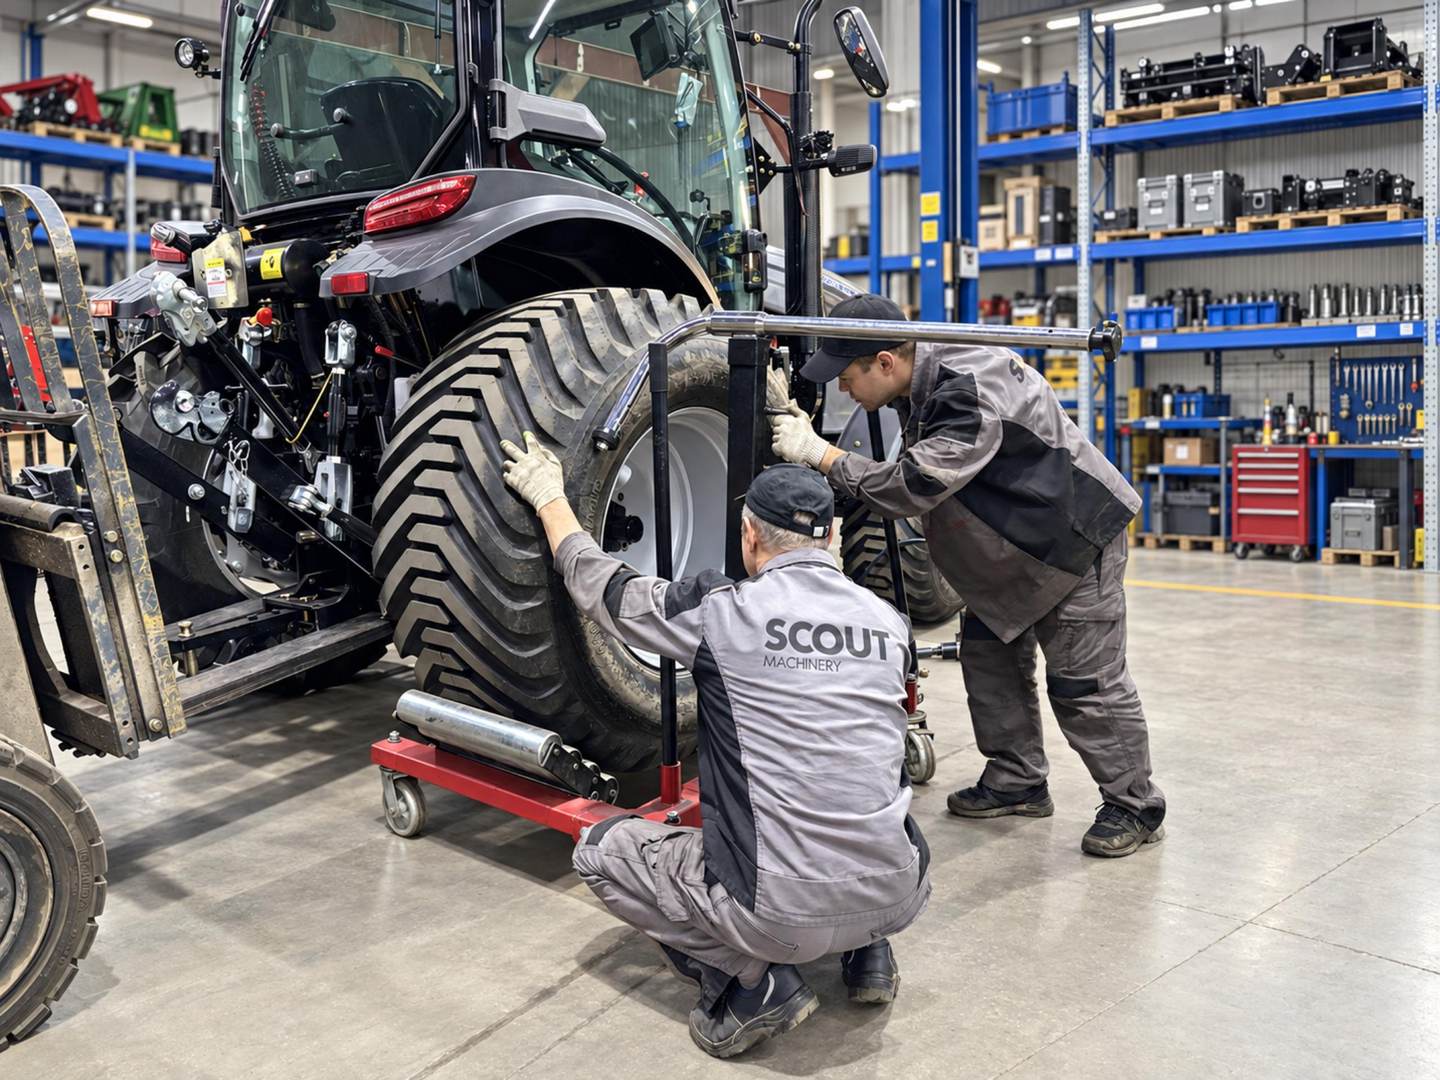
ООО «Скаут Машинери Рус» запускает производство коммунальных машин с телематикой, видеоаналитикой и IoT-оснащением.
SCOUT развивает проект беспилотной коммунальной машины, телематику, удалённое управление и цифровые системы эксплуатации спецтехники. В основе проекта — программно-аппаратный комплекс, который объединяет машину, сменное рабочее оборудование, бортовые датчики, камеры и программное обеспечение.
Цель проекта — выполнение работ с заданным качеством, подтверждённым объёмом и измеримой себестоимостью. На текущем этапе машиной управляет оператор. Телематика, видеоданные и цифровое описание рабочих операций формируют основу для поэтапного перехода к беспилотной работе к 2030 году.
Машина, оборудование и цифровая платформа
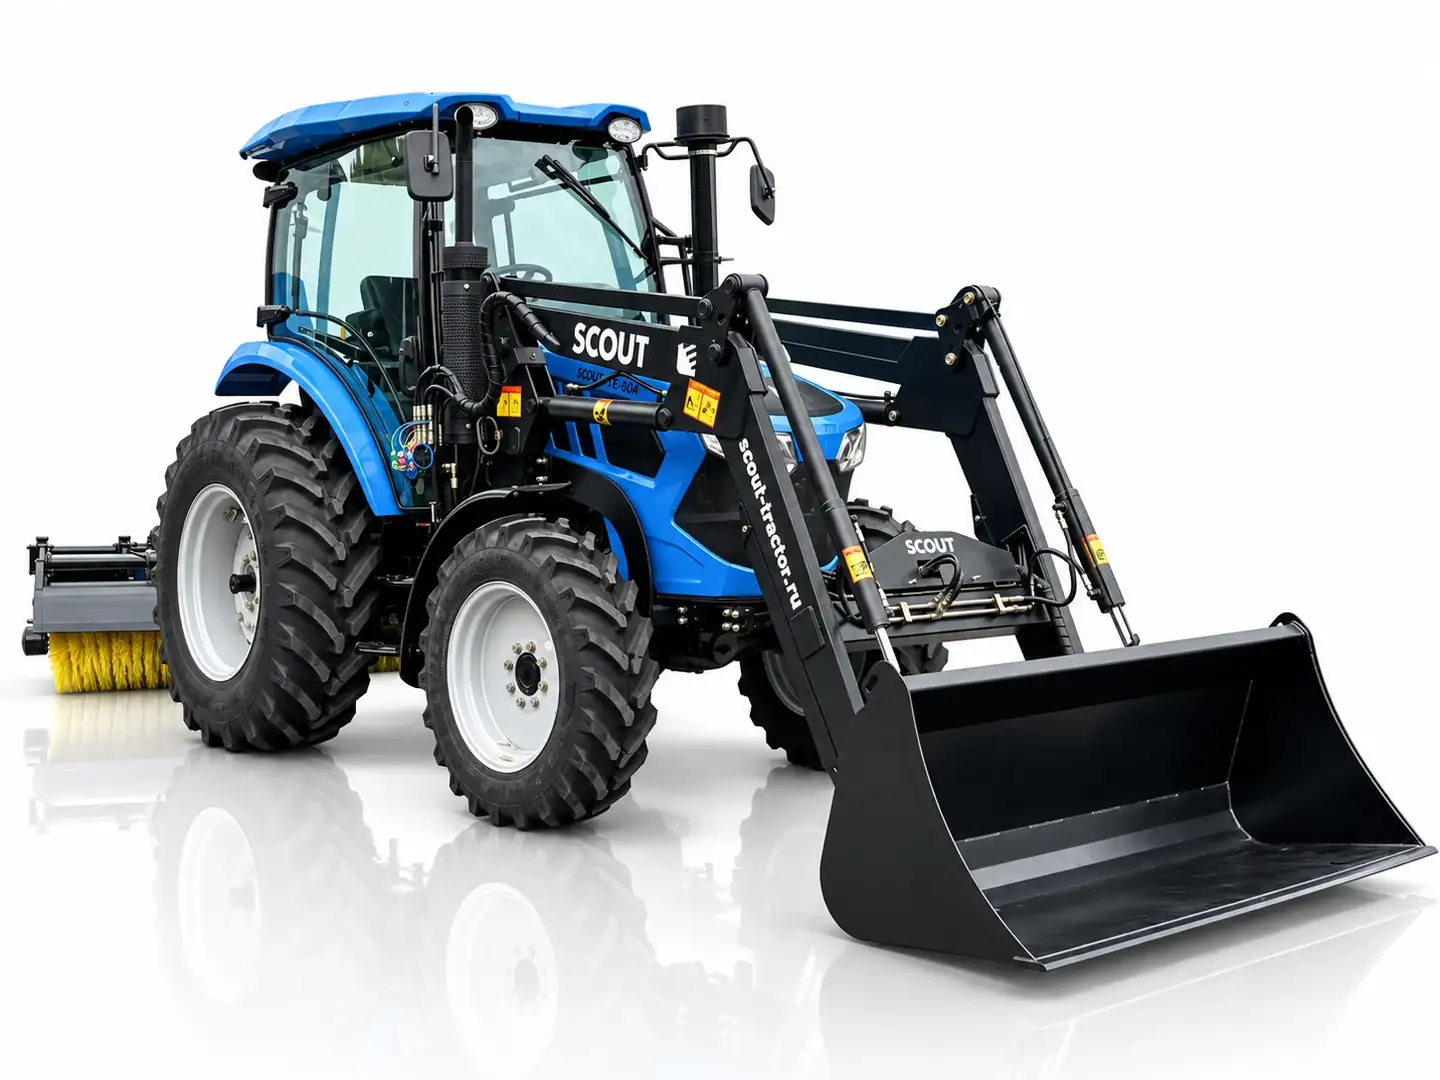
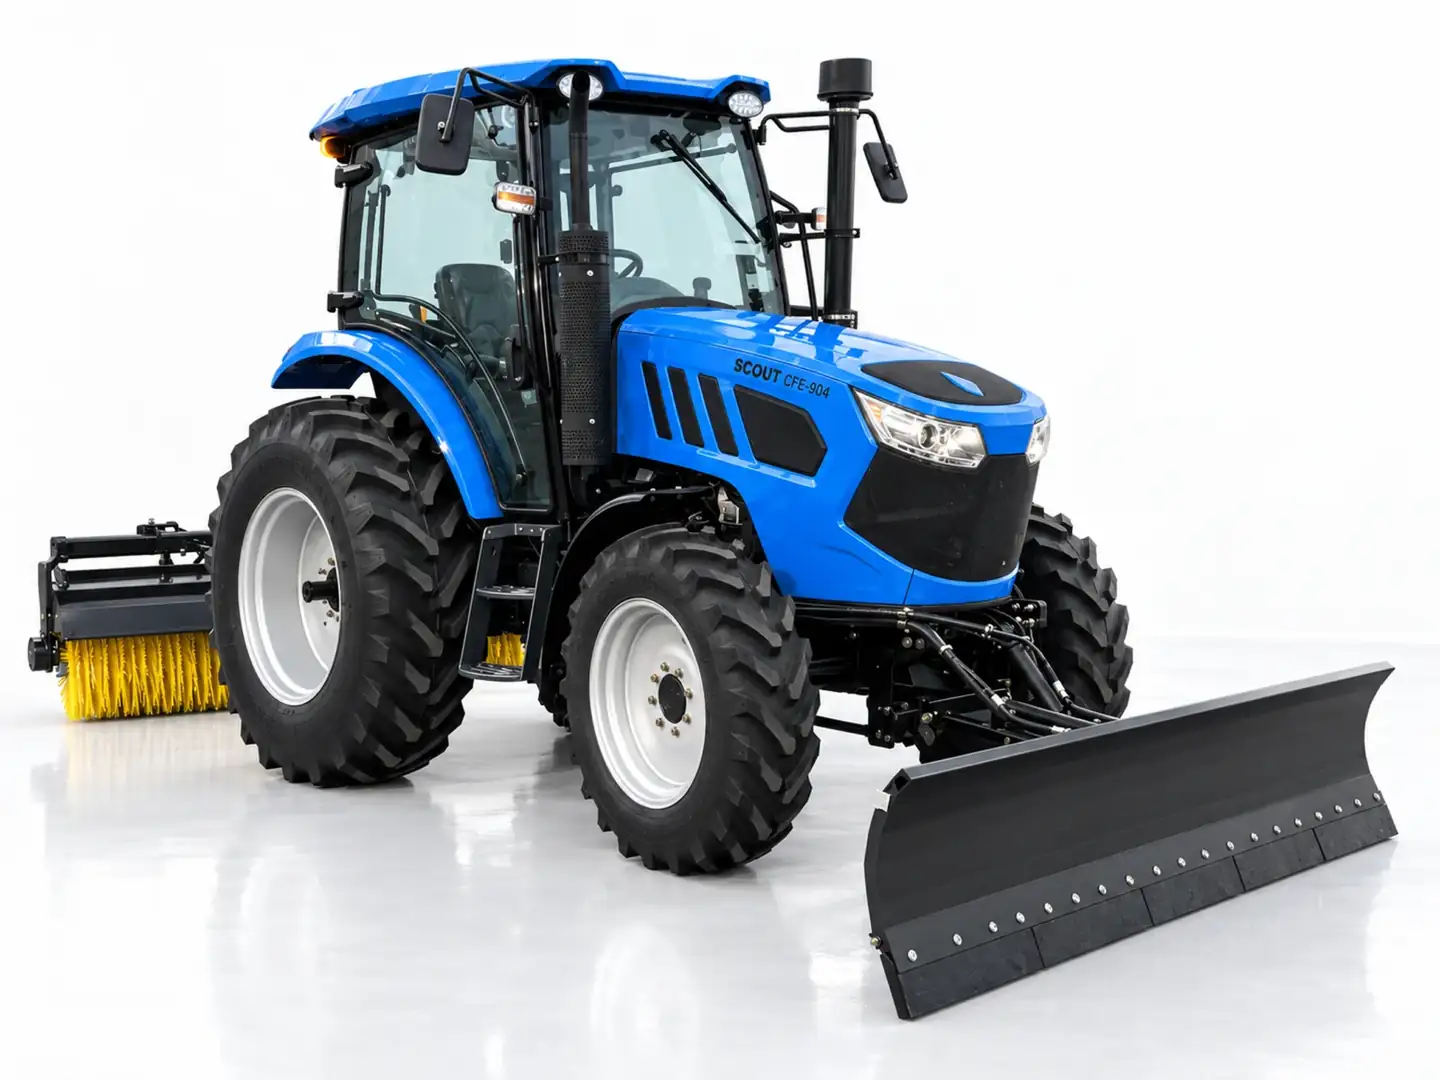
Производственную основу составляет существующая техника SCOUT: уборочные, снегоуборочные, погрузочно-уборочные и парковые машины. Цифровое оснащение интегрируется в конструкцию на производстве, до приёмо-сдаточных испытаний.
Первый реализуемый этап — заводская телематика с собственным алгоритмом расчёта моточасов по оборотам двигателя. Она объединяет данные о местоположении, пробеге, оборотах, температуре охлаждающей жидкости, напряжении бортовой сети, состоянии зажигания и уровне топлива. Следующие этапы — видеотелематика, контроль навесного оборудования и автоматический учёт работ.
Как подтвердить выполненную работу
Система разрабатывается для совместного анализа координат, времени, видео и состояния рабочего оборудования. Это позволит отличать фактическую уборку или покос от транспортного проезда: машина должна находиться в границах задания, а рабочий орган — быть включён и находиться в рабочем положении.
Обработанную площадь предполагается рассчитывать по траектории и ширине захвата, исключая повторный учёт перекрытий. Для полива используются показания расходомеров, для погрузки — завершённые рабочие циклы. Измерение массы груза требует отдельной системы взвешивания.
Видеоаналитика должна выявлять пропуски и видимые дефекты: остаточный снег и мусор, неравномерность покоса или обработки поверхности. Спорные случаи, плохая видимость и загрязнение камер передаются на проверку диспетчеру. Электронный отчёт объединит карту обработанных участков, время, вид и объём операции со связанными видеозаписями.
Удалённый контроль и обслуживание
В веб-интерфейсе диспетчера предусматриваются карта техники, состояние машин и оборудования, назначение заданий, маршрутов и геозон, просмотр текущей работы и видеоархива. Данные о наработке и рабочих режимах будут использоваться для планирования технического обслуживания и выявления отклонений в работе узлов. Прогнозирование отказов развивается по мере накопления эксплуатационных данных.
При потере связи телеметрия и видео сохраняются на машине, а после восстановления соединения передаются с исходными временными метками. Проект предусматривает обмен согласованными данными с внешними системами, включая РНИС, ГИС ЖКХ и системы ЦОДД, при наличии доступных интерфейсов. Готовность каждой интеграции подтверждается отдельно.
Переход к беспилотным операциям
Для беспилотного исполнения предусматриваются высокоточная навигация, камеры, датчики препятствий и исполнительные приводы. Разрабатываемое управление должно согласованно работать с рулением, тягой, торможением и навесным оборудованием: вести машину по траектории, поддерживать рабочий режим, включать и отключать рабочие органы.
Контроль препятствий и безопасная остановка должны выполняться на борту независимо от облачной связи. Отработка предусмотрена последовательно: сначала на закрытой испытательной площадке, затем на согласованных рабочих территориях. Автоматизация внедряется для конкретных сочетаний «машина — оборудование — задача».
Беспилотное выполнение выбранных операций к 2030 году — целевой этап проекта. Готовность цифровых функций, точность учёта работ и работа систем безопасности подтверждаются стендовыми и эксплуатационными испытаниями.